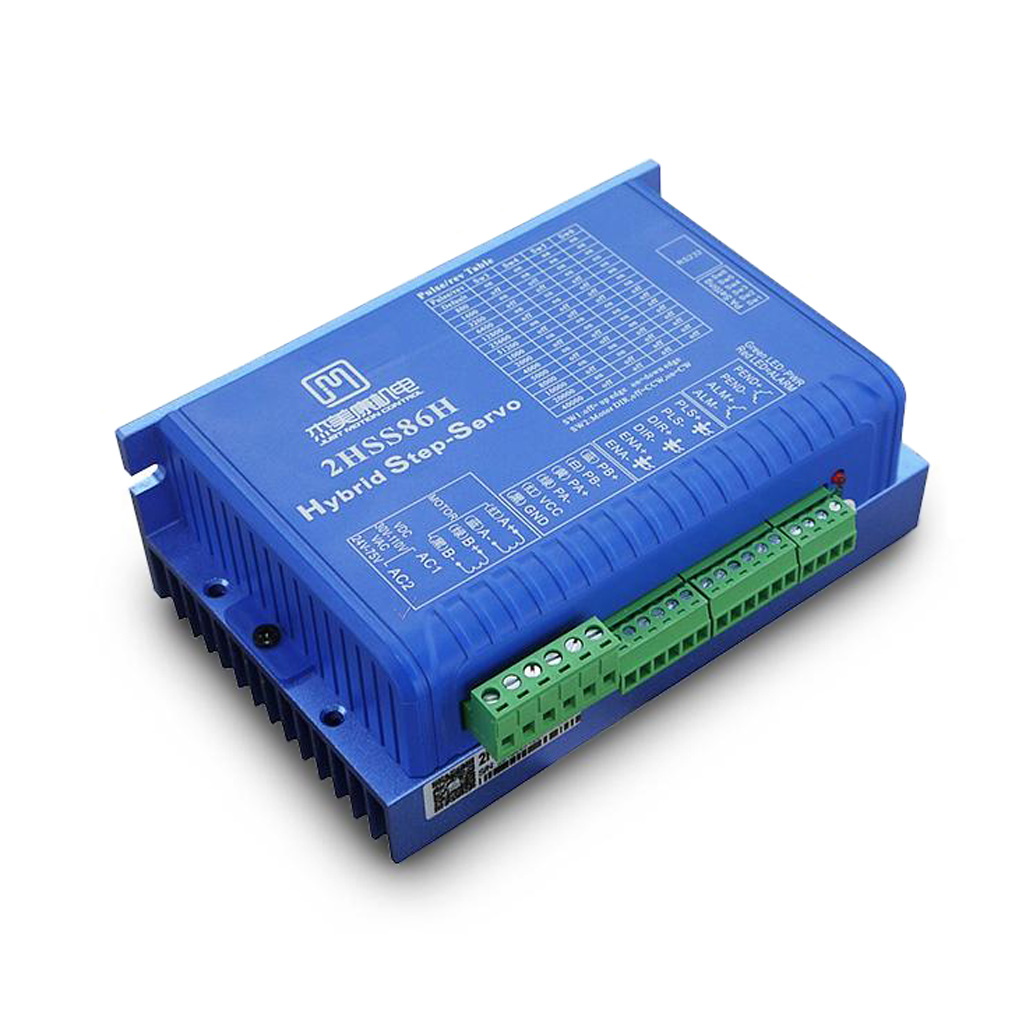
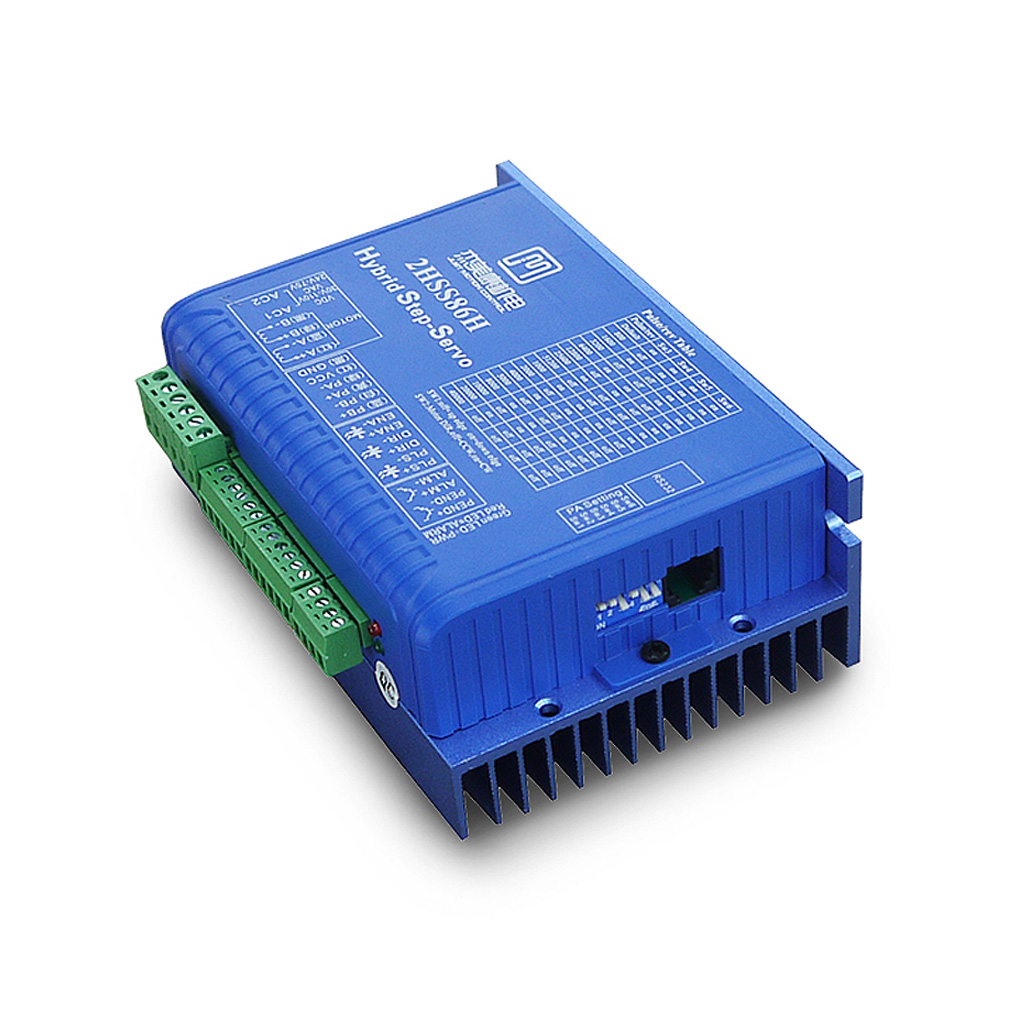
2HSS86H-N JMC Драйвер гибридного шагового сервомотора с закрытым контуром управления
2HSS86H-N JMC Closed-Loop Hybrid Stepper Servo Motor Driver
Арт. 13816
7 290 ₽
менее 10 шт.
Описание
Драйвер JMC 2HSS86H-N для систем с двухфазным или четырёхфазным шаговым двигателем, управляемым по схеме с закрытым или открытым контуром.
Сервоприводы, состоящие из шагового двигателя и управляющего драйвера, довольно часто используются в промышленном оборудовании с повышенными требованиями к точности позиционирования. Драйвер 2HSS86H-N — это электронное устройство, интегрирующее технологию сервоуправления в систему с гибридным двух- или четырёхфазным шаговым двигателем, обладающим в собственной конструкции элементом обратной связи — установленным на вал квадратурным энкодером. Благодаря функции подсчёта получаемых с энкодера импульсов, драйвер 2HSS86 осуществляет более точное отслеживание позиционирования вала в заданном положении, с автоматической коррекций обнаруженных угловых отклонений.
Драйвер 2HSS86H обрабатывает входящие цифровые сигналы управления от ведущего устройства, самостоятельно балансирует рабочие токи и напряжение по электрическим обмоткам (фазам) шагового мотора или серводвигателя. Переключением в определённой последовательности работу индуктивных обмоток внутри электродвигателя, драйвер заставляет вращаться вал в определённом направлении и на определённый угол. Драйвер шагового мотора и серводвигателя 2HSS86H имеет отличие от других моделей популярных драйверов отсутствием опции ручной регулировки выходного тока фазы. В драйвере 2HSS86H реализован наиболее популярный интерфейс управления PUL/DIR (Step/Dir).
Точность углового позиционирования и скорость вращения вала достигаются настройкой параметров дробления шага в паре с изменяемым коэффициентом заполнения импульсов управления. Развёрнутая настройка параметров драйвера, в том числе: коэффициента деления шага, скорости нарастания тока, влияющей на стабильность поведения системы, коэффициента демпфирования, смягчения скорости при разгоне и торможении, разрешения энкодера и других, осуществляется через RS232-подключение из ПК-приложения или с использованием внешнего ручного модуля интеллектуальной настройки (Handheld Intelligent Setting Unit, HISU).
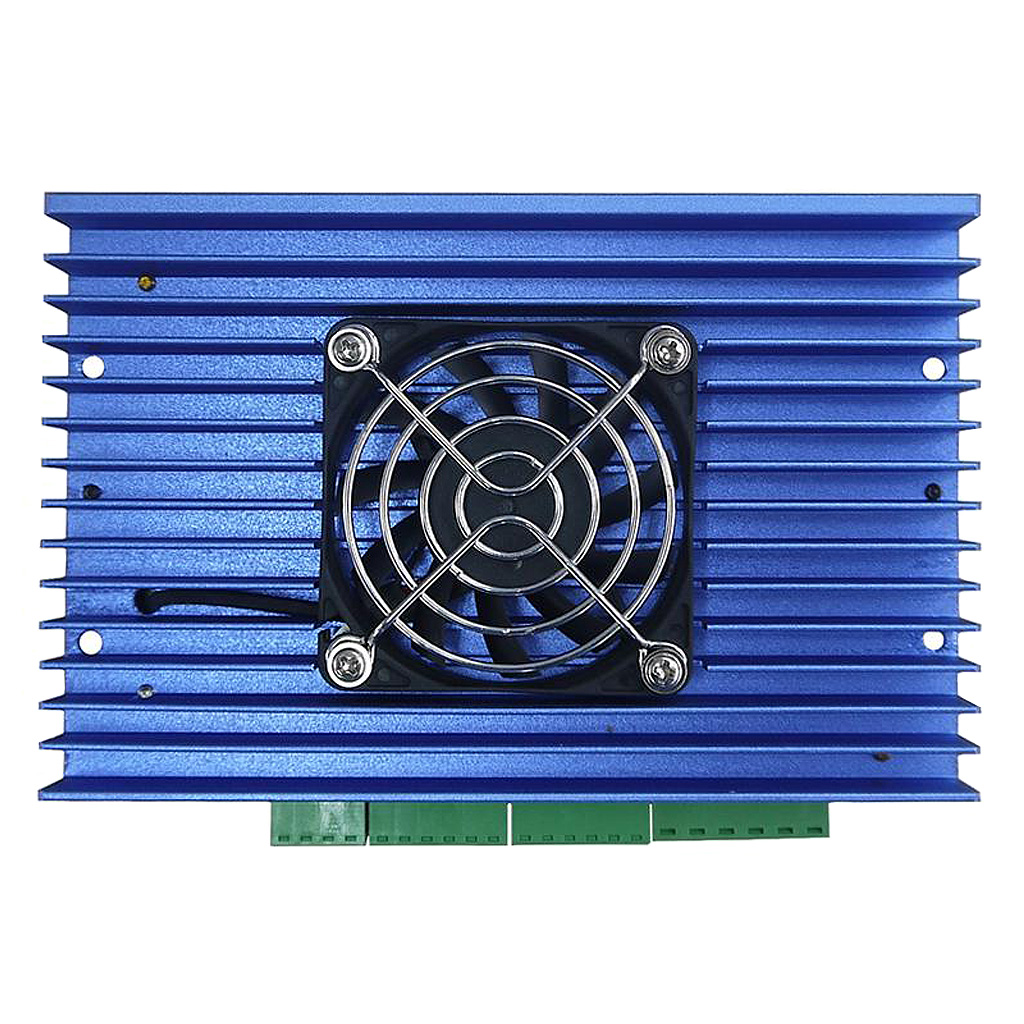
| Характеристики: Модель: 2HSS86H-N JMC Совместимость с типоразмерами приводов: Nema 24 (60мм), Nema 34 (86мм) Входное напряжение: 24-75 вольт переменного тока AC, 30-100 вольт постоянного тока DC Выходной ток: 6.0А Режим управления: Pul+Dir Деление шага, макс.: 1/256 Поддерживаемое разрешение энкодера: 1000 имп./об., 2500 имп./об. Частота импульсов управления, макс.: 200 кГц Обратная связь: сигнализация ошибки, успешное позиционирование вала, тормоз Интерфейс серво: терминальные клеммы Интерфейс настройки: RS232: 57.6 кБ/сек, коннектор RJ-45 (совместим с внешним модулем HISU), встроенные DIP-переключатели Система охлаждения: активная (радиатор + вентилятор) Температура эксплуатации: -20°С...+70°С Размеры: 150 х 97.5 х 54.5 мм Вес нетто: 580 г. |
Комплектация: 1x Драйвер 2HSS86H-N JMC Упаковка: Короб из мелованного картона Размеры: 173 х 115 х 58 мм Вес брутто: 590 г.  |
Преимущества 2HSS86H
➥ Отсутствие пропуска шагов, высокая точность в позиционировании;
➥ 100% номинальный выходной крутящий момент;
➥ Технология управления синусоидальным током, высокая эффективность по току;
➥ Низкая вибрация, плавное и надёжное движение на низкой скорости;
➥ Внутренний контроль ускорения и замедления, значительное улучшение плавности пуска или остановки двигателя;
➥ Пользовательская настройка деления шага (микрошаги);
➥ Поддержка систем с обратной связью;
➥ Поддержка энкодеров с разрешением 1000 и 2500 импульсов/оборот;
➥ Защита от превышенного и заниженного напряжения, превышенного тока фаз и ошибок позиционирования;
➥ Двухцветная светодиодная индикация событий;
➥ Оптически изолированные порты ввода и вывода;
➥Совместимость с 2-х и 4-х фазными двигателями.
Двухфазный драйвер 2HSS86 способен управлять серводвигателями типоразмеров Nema24 и Nema34, максимальный рабочий ток фазы которых не превышает 6А. Драйвер рекомендован производителем для использования с моторами: 86J1865EC, 86J1880EC, 86J1895EC, 86J18118EC, 86J18156EC. Поддерживаются двухфазные биполярные моторы, а также униполярные четырёхфазные моторы с независимыми друг от друга индуктивными обмотками.
Переключение активного фронта сигнала
DIP-переключатель SW1 предназначен для установки фронта входного сигнала в следующие положения: "OFF" - передний фронт, "ON" - задний фронт.
Направление вращения вала CW/CCW
DIP-переключатель SW2 предназначен для установки направления движения в следующих положениях: "OFF" - против часовой стрелки (CCW), "ON" - по часовой стрелке (CW).
Деление/дробление шага, режим микрошага
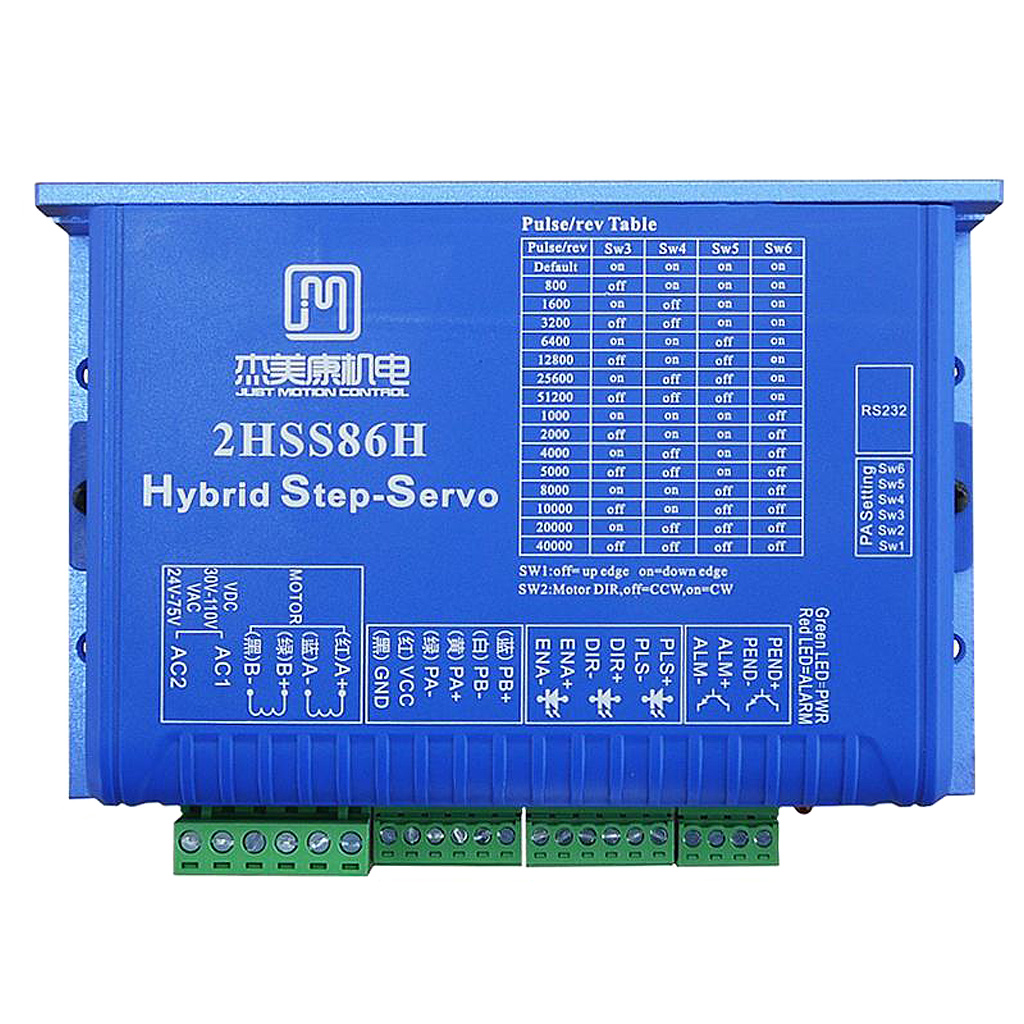
Дробление шага влияет на плавность движения вала и точность его позиционирования. Обычно шаговому двигателю требуется 200 шагов на полный оборот вала вокруг оси (200 х 1.8°, коэффициент 1:1). Коэффициент с увеличенным показателем задаёт количество промежуточных шагов, которые может сделать двигатель за тот же промежуток в один полный шаг. Например, коэффициент 1/256 заставляет двигатель поворачивать вал на 360° за 51200 микрошагов/импульсов. Комбинирование рычажков DIP-переключателей SW3, SW4, SW5, SW6, устанавливаемых в разные положение согласно таблице, достигается требуемое деление шага.
Примечание. ON - включен, OFF - выключен.
| Дробление | Микрошаги | SW3 | SW4 | SW5 | SW6 |
| По умолчанию 1:1, или настраивается модулем HISU |
ON | ON | ON | ON | |
| 1:4 | 800 | OFF | ON | ON | ON |
| 1:8 | 1600 | ON | OFF | ON | ON |
| 1:16 | 3200 | OFF | OFF | ON | ON |
| 1:32 | 6400 | ON | ON | OFF | ON |
| 1:64 | 12800 | OFF | ON | OFF | ON |
| 1:128 | 25600 | ON | OFF | OFF | ON |
| 1:256 | 51200 | OFF | OFF | OFF | ON |
| 1:5 | 1000 | ON | ON | ON | OFF |
| 1:10 | 2000 | OFF | ON | ON | OFF |
| 1:20 | 4000 | ON | OFF | ON | OFF |
| 1:25 | 5000 | OFF | OFF | ON | OFF |
| 1:40 | 8000 | ON | ON | OFF | OFF |
| 1:50 | 10000 | OFF | ON | OFF | OFF |
| 1:100 | 20000 | ON | OFF | OFF | OFF |
| 1:200 | 40000 | OFF | OFF | OFF | OFF |
Сигналы обратной связи драйвера
Выходы обратной связи ALM и PEND генерируют сигналы состояния для внешней управляющей системы. ALM – сигнал сигнализации при возникновении ошибки. PEND – сигнал синхронизации, активен при успешном достижении вала двигателя заданного положения.
| Символика | Назначение | Примечание |
| PEND+ | "+" выходной сигнал В позиции | 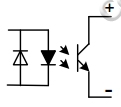 |
| PEND- | "-" выходной сигнал В позиции | |
| ALM+ | "+" выходной сигнал Тревога | |
| ALM- | "-" выходной сигнал Тревога |
Сигнальные линии основного интерфейса управления серводвигателем
| Символика | Назначение | Примечание |
| PLS+ (PUL+) | "+" cигнала Импульс | Совместимо с 5В или 24В |
| PLS- (PUL-) | "-" сигнала Импульс | |
| DIR+ | "+" сигнала Направление | Совместимо с 5В или 24В |
| DIR- | "-" сигнала Направление | |
| ENA+ | "+" сигнала Включение | Совместимо с 5В или 24В |
| ENA- | "-" сигнала Включение |
"PLS+, PLS-" В режиме STEP/DIR – вход сигнала STEP (срабатывание по переднему или заднему фронту сигнала, в режиме CW/CCW – вход сигнала CW (срабатывание на обоих фронтах).
"DIR+, DIR-" В режиме STEP/DIR – вход сигнала DIR (направление движения). В режиме CW/CCW – вход сигнала CCW (срабатывание на обоих фронтах).
"ENA+, ENA-" Сигнал включения драйвера ENABLE. Сигнал высокого уровня активирует драйвер, низкого - деактивирует (устанавливает запрет на управление приводом).
Порты энкодера, обратная связь сервопривода 2HSS86
Драйвером 2HSS86 поддерживаются энкодеры с рабочим напряжением +5В и выходным током не более 80мА. Граница допустимого значения ошибочного отклонения вала настраивается через HISU. Сигнальные выводы и входы питания энкодера соединяются с клеммами драйвера в соответствии с их назначением и полярностью.
| Символика | Назначение | Цвета проводов |
| PB+ | Фаза энкодера В + | Синий |
| PB- | Фаза энкодера В - | Белый |
| PA+ | Фаза энкодера А + | Жёлтый |
| PA- | Фаза энкодера А - | Зелёный |
| VCC | Вывод питания (+5В, 80мА) | Красный |
| GND | Заземление | Чёрный |
Метод подсчёта основан на обработке входящих импульсов, генерируемых четырехканальным квадратурным инкрементальным энкодером с разрешением 1000 или 2500 импульсов на один оборот. Ниже приведена схема типового подключения драйвера 2HSS86H к управляющему контроллеру.

Примечание. Напряжение VCC совместимо с 5В или 24В. К клеммам сигнальных выводов должны быть подключены сопротивления R номиналом 3-5 кОм. Цветовое обозначение соеднительных выводов мотора-энкодера у разных производителей может отличатся от варианта, представленного в схеме подключения.
Наиболее распространённые схемы коммутации шаговых моторов
Распределение портов входящего напряжения драйвера и портов выходящего напряжения питания шагового мотора, с учётом полярности подключения фаз, приведены в таблице:
| Порты | Идентификатор | Маркировка | Назначение | Примечание |
| 1 | Порты подключения проводных фаз мотора | А+ | Фаза А+ (красный) | Фаза мотора А |
| 2 | А- | Фаза А- (синий) | ||
| 3 | В+ | Фаза В+ (зелёный) | Фаза мотора В | |
| 4 | В- | Фаза В- (чёрный) | ||
| 5 | Порты входящего питания | VCC | Ввод питания + | AC 24В-70В DC 30В-100В |
| 6 | GND | Ввод питания - |
Типовые схемы подключения шагового двигателя
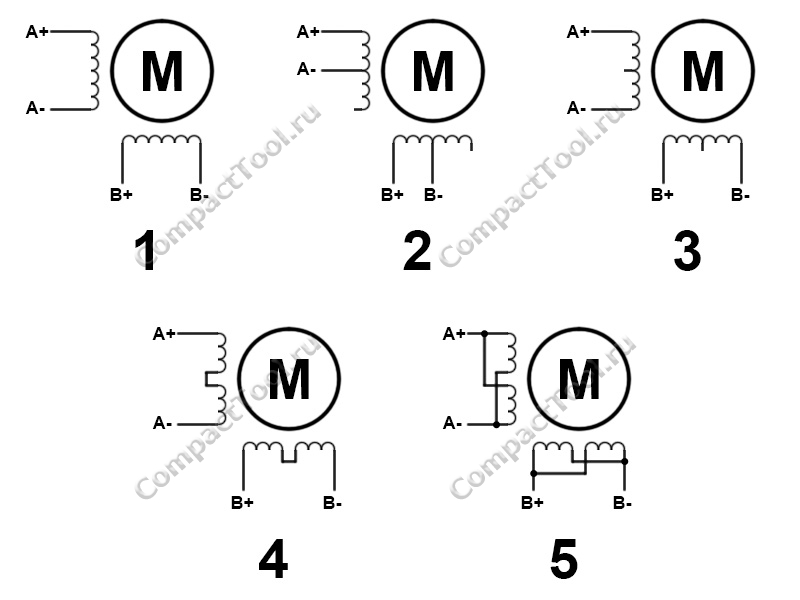 Изображение 1 - биполярный двухфазный двигатель (четырехпроводный). Изображения 2 и 3 - униполярный четырехфазный двигатель с общими выводами для каждой пары обмоток (шестипроводный). Изображения 4 и 5 - униполярный четырехфазный двигатель с независимыми фазами (восьмипроводный).
Интерфейс последовательной связи RS232
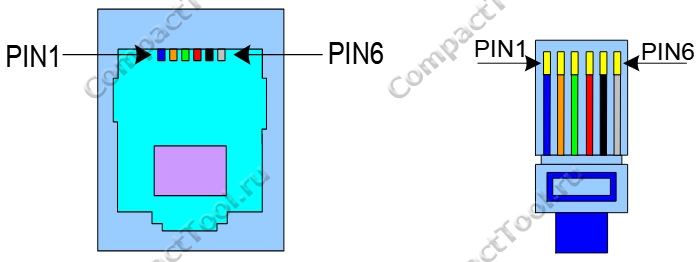
Разъём последовательной коммуникации RS232, встроенный в драйвер 2HSS86, предназначен для подключение внешнего модуля HISU, с помощью которого предусмтаривается регулировка более 20 настроек, предустановленных производителем по умолчанию для типовых приложений.
| Выводы | Назначение | Примечание |
| 1 | TXD | Линия передача данных RS232 |
| 2 | RXD | Линия приёма данных RS232 |
| 4 | +5В | Напряжение питания для модуля HISU |
| 6 | GND | Общий ноль |
Физические размеры, мм

Документация и программное обеспечение
> Руководство пользователя драйвером 2HSS86 JMC
> Приложение JmcServoStepperPcControl v2.5.1 для ПК Windows