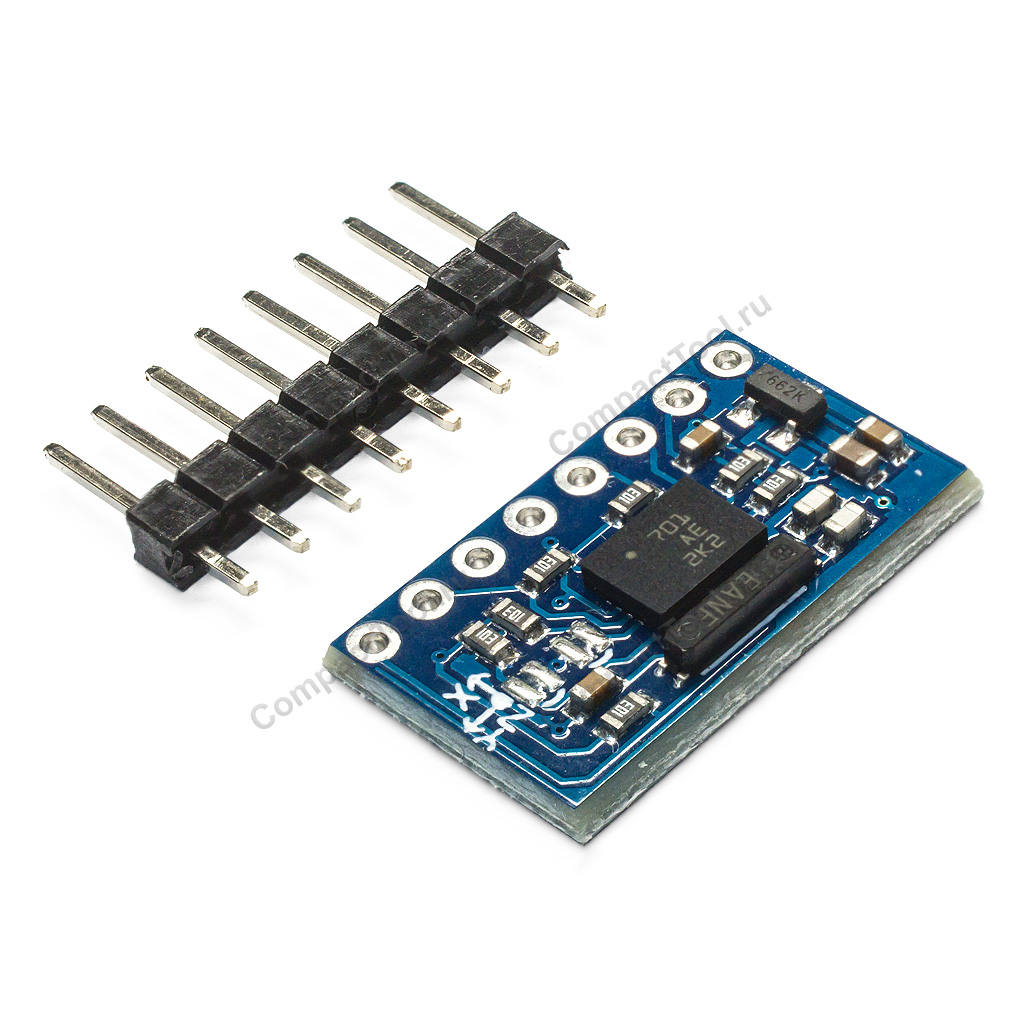
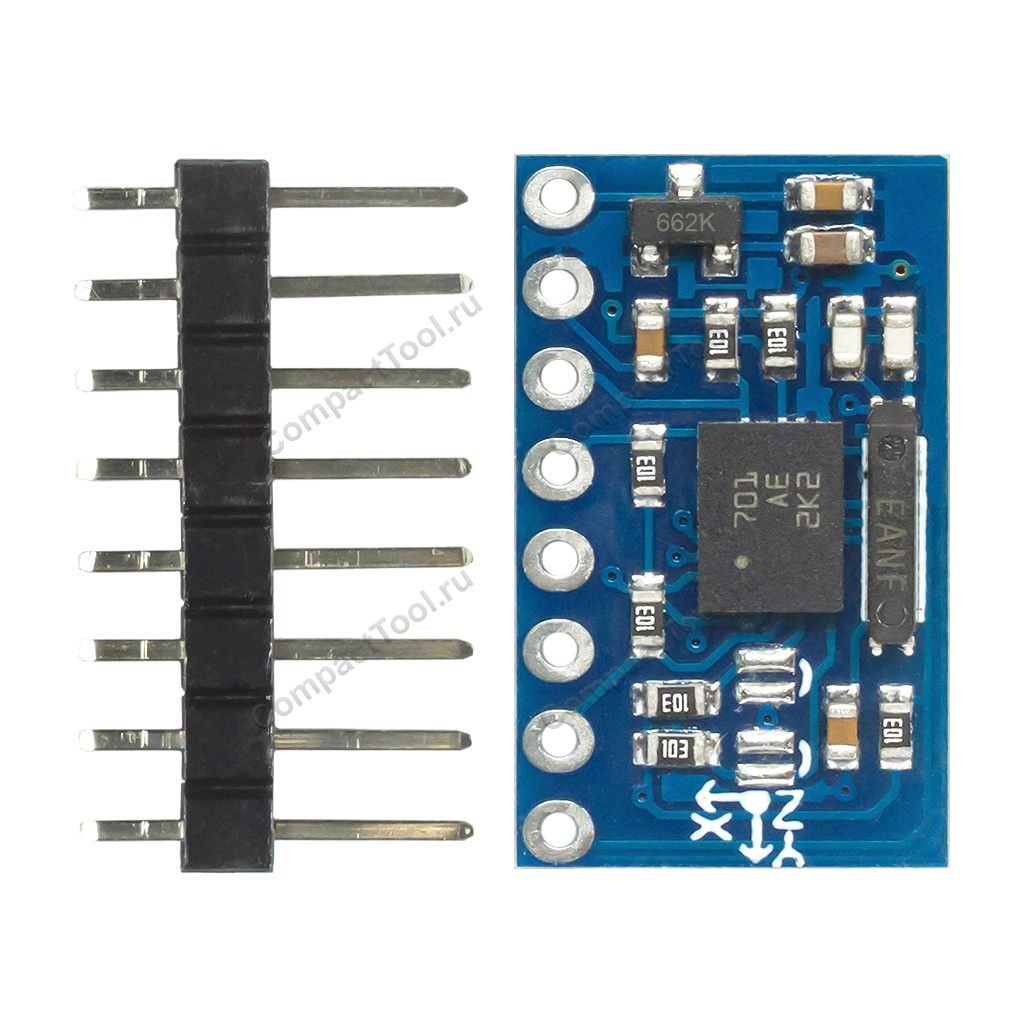
GY-BNO055 BOSH 9-осевой датчик абсолютной ориентации с гироскопом, акселерометром и магнитометром
BNO055 Intelligent 9-axis absolute orientation sensor
Арт. 14256
1 320 ₽
менее 10 шт.
Описание
Модуль GY-BNO055 с 9-осевым датчиком абсолютной ориентации — это интеллектуальная система ориентации (IMU) на однокристальном чипе BNO055 от Bosch Sensortec, объединяющая в одном корпусе трёхосный акселерометр, трёхосный гироскоп и трёхосный магнитометр вместе с 32-битным микроконтроллером Cortex-M0, отвечающим за слияние данных встроенных сенсоров. Благодаря встроенным алгоритмам, датчик BNO055 самостоятельно выполняет обрабатку сырых данных и предоставляет готовые результаты: кватернионы, углы Эйлера (крен, тангаж, рыскание), векторы линейного ускорения, угловой скорости и магнитного поля. Это избавляет разработчика от необходимости реализации сложных математических вычислений на стороне главного процессора и позволяет получать данные об ориентации объекта прямо "из коробки". Чип BNO055 поддерживает интерфейсы I2C и UART, имеет настраиваемые адреса и режимы пониженного энергопотребления, что делает его удобным для интеграции в любые компактные встраиваемые системы.
BNO055 широко применяется в робототехнике, дронах, системах стабилизации и навигации, носимой электронике и устройствах дополненной реальности, где требуется точное определение пространственного положения объекта. Ключевой особенностью является режим абсолютной ориентации (NDOF), в котором показания всех трёх сенсоров объединяются для компенсации дрейфа и взаимных ошибок отдельных датчиков. Встроенная процедура калибровки, автоматическое определение положения и высокая точность выходных данных делают BNO055 одним из самых популярных решений для проектов, где важны надёжность, простота использования и минимальные трудозатраты на разработку.
| Характеристики: Модель: GY-BNO055 / аналог Напряжение питания: 3.3-5В Уровень логических сигналов: 3.3В Инерционный датчик: BNO055 BOSH Архитектура: 32-разрядный Cortex-M0 + 3 сенсора Акселерометр: ±2g/±4g/±8g/±16g, разрядность 14-бит Гироскоп: ±125°/с to ±2000°/с, разрядность 16-бит Магнитометр: ±1300μT (x-, y-ось), ±2500μT (z-ось) с шагом 0.3μT Выходные данные: кватернионы, углы Эйлера, вектор поворота, линейное ускорение, гравитация, магнитый курс Формат синтезированных данных (ОС): Windows, Android Интерфейсы (не настроен по умолчанию): UART, I2C, HMI-I2C с поддержкой Plug&Play Режимы питания: нормальный, пониженное энергопотребление, приостановка, ожидание Температура эксплуатации: -40°С ~ +85°С Размеры: 20 x 12 x 3 мм Вес нетто: 1 г. |
Комплектация: 1х Модуль GY-BNO055 Упаковка: Антистатический пакет Размеры: 80 х 60 х 4 мм Вес брутто: 2.1 г. |
Цифровой интерфейс BNO055
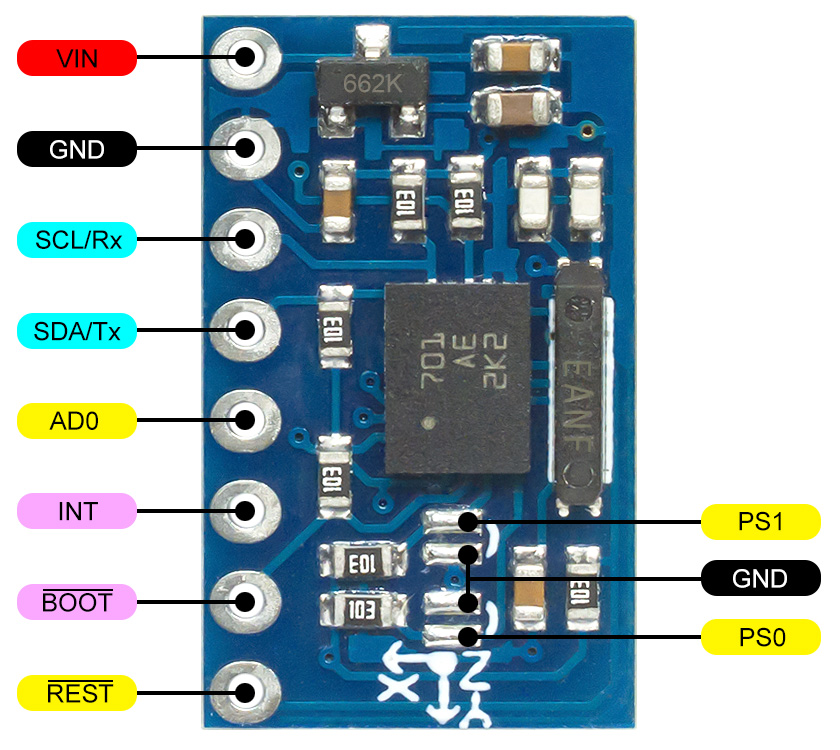
В чипе BNO055 реализованы два цифровых интерфейса для обмена данными между ведомым (слейв) и ведущим (хост) устройствами: UART и I2C в режимах Standart и Fast, с поддержкой Plug&Play-совместимого протокола HID-I2C. Тип коммуникационного интерфейса определяется состоянием логических портов PS0 и PS1, выведенных на плате перемычками под пайку. Оба указанных порта по умолчанию подтянуты к высокому уровню.
Интерфейсы UART, I2C и HID-I2C используют одни и теже цифровые выводы, активным может быть только один интерфейс. HID-I2C имеет один статический адрес обращения по шине, в тоже время аппаратный адрес I2C переопределяется на другой изменением состояния логического порта AD0.
Таблица выбора коммуникационного протокола
| PS1 | PS0 | Протокол |
| 0 | 0 | I2C, режимы стандартный/быстрый |
| 0 | 1 | HID-I2C, устройство ввода-вывода поверх I2C |
| 1 | 0 | UART |
| 1 | 1 | Не используется (по умолчанию) |
Таблица адресов I2C
| Конфигурация I2C | Состояние AD0 | Адрес I2C |
| ведомый (слейв) | высокое (High) | 0x29h (по умолчанию) |
| ведомый (слейв) | низкое (Low) | 0x28h |
| HID-I2C | - | 0x40h |
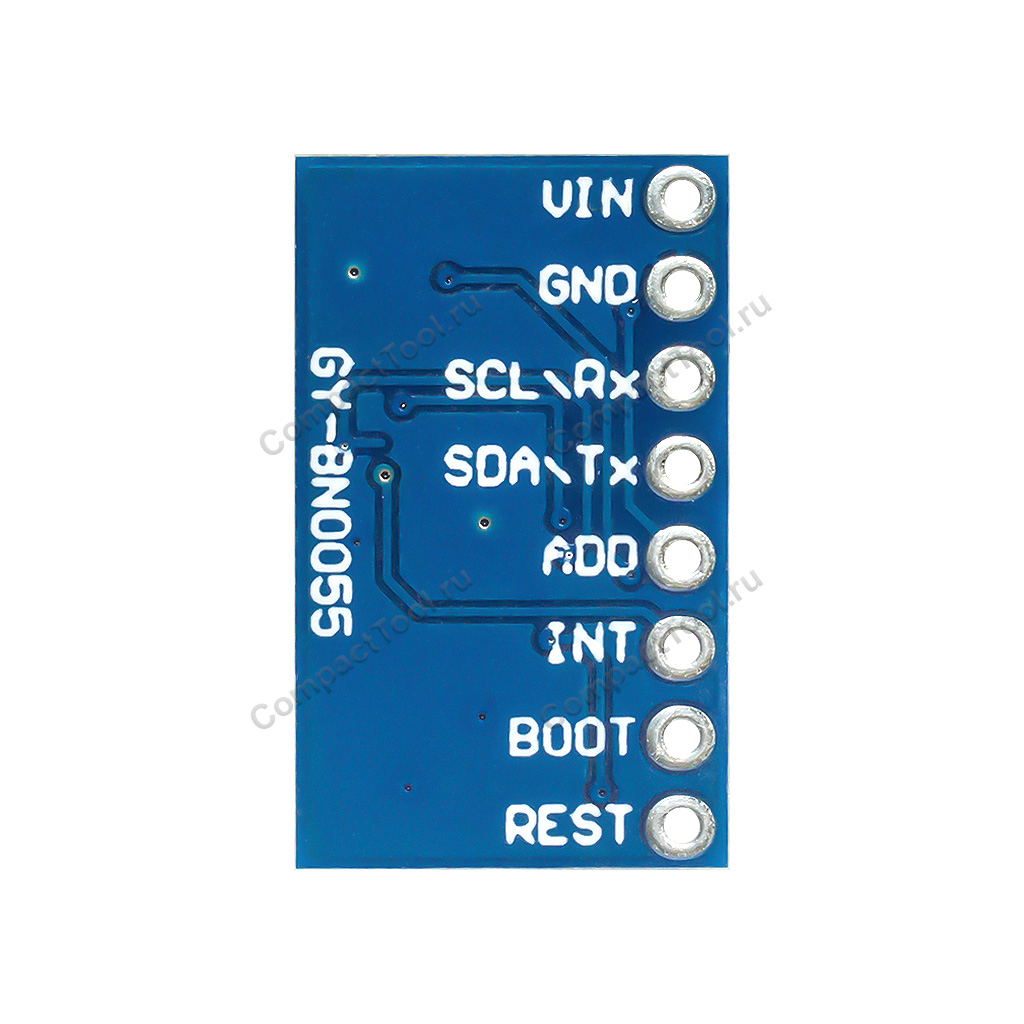
Функциональное назначение выводов
| Имя вывода | Функция |
| VIN | Вход напряжения питания +3.3~5В |
| GND | Общий ноль (земля) |
| SCL/Rx | I2С - линия синхронизации UART - канал входящих данных |
| SDA/TX | I2С - двунаправленный канал данных UART - канал исходящих данных |
| AD0 | Конфигуратор адреса I2C |
| INT | Сигнал прерывания для хост-системы |
| nBOOT | Режим загрузки Нормальный / Обновление ПО |
| nREST | Сброс BNO055 |
Документация
> Спецификация инерционного датчика абсолютной ориентации BNO055